Unitree · Akcesoria
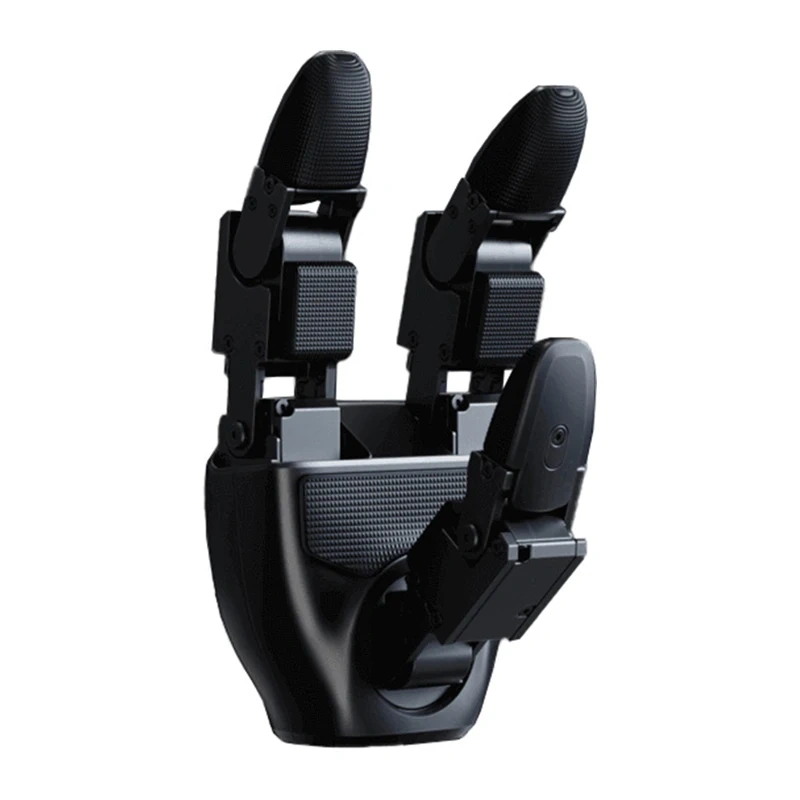
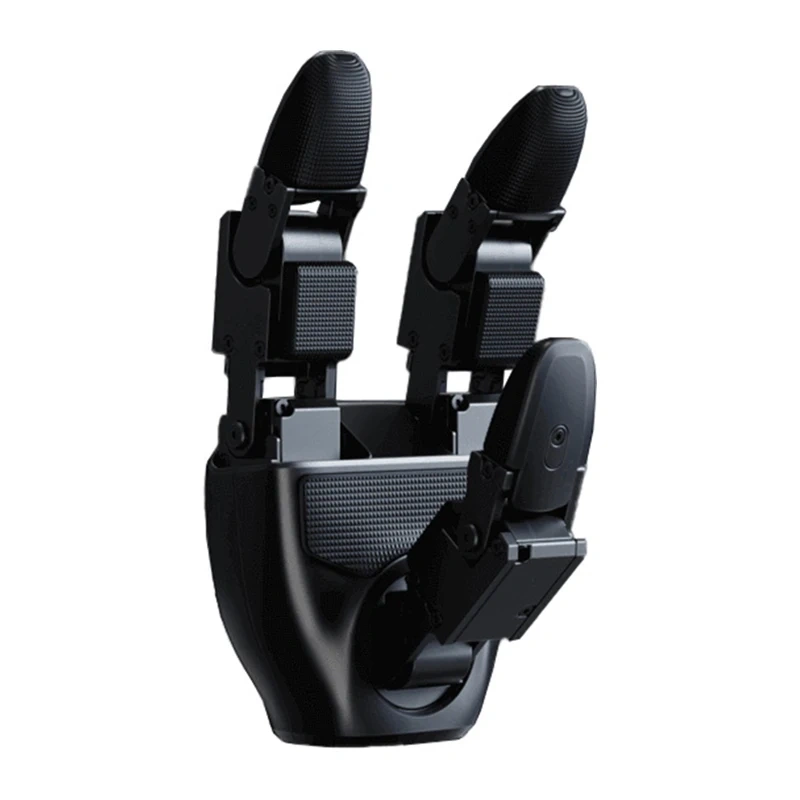
Dłonie robotyczne Unitree G1 Dex3-1 L+P bez czujników dotykowych
Pasuje do: Unitree G1-D, Unitree G1 Basic, Unitree G1 Edu
55 000 zł z VAT
Dostępny, wysyłka w 24 h, dostawa zwykle w 2 dni
- Darmowa wysyłka, kurierem z magazynu dystrybutora w Polsce
- BLIK, Przelewy24 albo karta do 20 000 zł, powyżej przelew na proformę
- Faktura VAT na firmę albo osobę prywatną
Inne akcesoria.
Opis i parametry.
Dłonie robotyczne UNITREE G1 Dex3-1 (lewa + prawa) bez czujników dotykowych
Zestaw UNITREE G1 Dex3-1 obejmuje lewą i prawą trójpalczastą dłoń robotyczną przeznaczoną do współpracy z humanoidalnym robotem UNITREE G1. Każda dłoń oferuje 7 stopni swobody i wykorzystuje 7 miniaturowych bezszczotkowych przegubów z kontrolą siły. Hybrydowe sterowanie siłą i pozycją pozwala precyzyjnie kontrolować ruch, a powtarzalność pozycjonowania końcówki palca wynosi ±2 mm. Komunikacja z częstotliwością 1000 Hz, interfejs USB 2.0 oraz szeroki zakres informacji zwrotnych umożliwiają wykonywanie złożonych manipulacji i dokładną kontrolę pracy mechanizmu.
7 stopni swobody dla precyzyjnego ruchu
Każda dłoń Dex3-1 ma trzy ruchome palce – kciuk dysponuje 3 stopniami swobody, palec wskazujący 2, a palec środkowy kolejnymi 2. Zakres ruchu poszczególnych przegubów umożliwia wykonywanie złożonych konfiguracji chwytu – dla kciuka wynosi od -60° do 60°, od -35° do 60° oraz od 0° do 100°, natomiast przeguby palca wskazującego i środkowego pracują w zakresach od 0° do 90° oraz od 0° do 100°. Taka konstrukcja pozwala zmieniać położenie palców w wielu płaszczyznach i dopasowywać ich układ do wykonywanego zadania. Powtarzalność pozycjonowania końcówki palca na poziomie ±2 mm dodatkowo wspiera zadania wymagające konsekwentnego odtwarzania ruchów.
Hybrydowa kontrola siły i zaawansowane przeguby
UNITREE Dex3-1 wykorzystuje hybrydowe sterowanie siłą i pozycją, dzięki czemu kontrola nie ogranicza się wyłącznie do zadawania określonego położenia palców. Konstrukcja każdej dłoni obejmuje 6 miniaturowych bezszczotkowych przegubów kontroli siły napędzanych bezpośrednio oraz 1 przegub wykorzystujący napęd z przekładnią. Zastosowano modele F-1515-108 oraz F-1515-214, a układ pozwala sterować takimi parametrami jak moment obrotowy, kąt, prędkość kątowa, sztywność i tłumienie. Dla F-1515-108 idealny maksymalny moment obrotowy wynosi 0,76 Nm, natomiast rzeczywisty osiąga 0,49 Nm zgodnie z kierunkiem prędkości obrotowej oraz 1,37 Nm przeciwnie do niego. W przypadku F-1515-214 wartości te wynoszą odpowiednio 1,498 Nm dla momentu idealnego oraz 0,86 Nm i 3,1 Nm dla momentu rzeczywistego.
Rozbudowane dane zwrotne w czasie pracy
System udostępnia szeroki zestaw informacji dotyczących aktualnego stanu mechanizmu. Dane percepcyjne obejmują tryb przegubu, jego pozycję, prędkość, moment obrotowy i temperaturę, a także napięcie, prąd oraz dane IMU. W sprzężeniu zwrotnym sterowania dostępne są ponadto współczynniki sztywności i tłumienia przegubu. Pozwala to dokładnie obserwować zachowanie dłoni podczas wykonywania zadania i wykorzystywać wiele parametrów jednocześnie podczas opracowywania oraz kontroli ruchu.
Komunikacja 1000 Hz i USB 2.0
Interfejs komunikacyjny dłoni wykorzystuje USB 2.0, a częstotliwość komunikacji wynosi 1000 Hz. Pełny pakiet danych ma 1234 bajty po stronie nadawczej i 1270 bajtów po stronie odbiorczej. Również częstotliwość sterowania przegubami wynosi 1000 Hz, natomiast do ich komunikacji wykorzystywany jest High Speed Unibus. Takie parametry zapewniają dostęp do dużej liczby informacji o stanie dłoni i umożliwiają częstą aktualizację parametrów sterujących podczas realizacji złożonych sekwencji ruchu.
Konstrukcja dopasowana do robota UNITREE G1
Pojedyncza dłoń waży 710 g, a jej wymiary w stanie wyprostowanym wynoszą 175 × 88 × 77 mm. Dex3-1 może współpracować z humanoidalnym robotem UNITREE G1 i umożliwia wykonywanie różnorodnych, złożonych czynności manipulacyjnych. Niewielkie wymiary mechanizmu łączą się z rozbudowanym układem ruchu oraz systemem sprzężenia zwrotnego, zapewniając dostęp do szerokiego zakresu danych dotyczących pracy dłoni.
Ogólne
| Producent | UNITREE |
|---|---|
| Model | DX31-214N |
| Kompatybilność | UNITREE G1 |
Parametry dłoni
| Waga | 710 g |
|---|---|
| Wymiary | 175 × 88 × 77 mm (w stanie wyprostowanym) |
| Stopnie swobody | Kciuk ×3 Palec wskazujący ×2 Palec środkowy ×2 |
| Mechanizm przeniesienia napędu | 6 silników z napędem bezpośrednim 1 silnik z napędem przez przekładnię |
| Zakres ruchu przegubów | Przegub kciuka 0: od -60° do 60° Przegub kciuka 1: od -35° do 60° Przegub kciuka 2: od 0° do 100° Przegub palca wskazującego 0: od 0° do 90° Przegub palca wskazującego 1: od 0° do 100° Przegub palca środkowego 0: od 0° do 90° Przegub palca środkowego 1: od 0° do 100° |
| Powtarzalność pozycjonowania końcówki palca | ±2 mm |
| Napięcie robocze | 12–58 V |
| Prąd statyczny | 0,2 A przy 58 V |
| Maksymalny prąd | 10 A |
| Interfejs komunikacyjny | USB 2.0 |
| Zakres temperatury pracy | Od -20°C do 60°C |
| Warunki obciążenia (dłoń skierowana wnętrzem w dół, temperatura pokojowa, chwyt twardego okrągłego przedmiotu o średnicy 5 cm) | Maksymalna waga: 500 g Maksymalna moc: 400 W przez 3 s |
| Warunki obciążenia (dłoń skierowana wnętrzem w lewo, temperatura pokojowa, chwyt twardego okrągłego przedmiotu o średnicy 5 cm) | Maksymalna waga: 500 g Maksymalna moc: 400 W przez 3 s |
Funkcje oprogramowania
| Częstotliwość komunikacji | 1000 Hz |
|---|---|
| Liczba bajtów w pełnym pakiecie danych | Nadajnik: 1234 bajty Odbiornik: 1270 bajtów |
| Dane zwrotne z pomiarów | Tryb przegubu Pozycja przegubu Prędkość przegubu Moment obrotowy przegubu Temperatura przegubu Napięcie i prąd Dane IMU |
| Dane zwrotne sterowania | Tryb przegubu Pozycja przegubu Prędkość przegubu Moment obrotowy przegubu Współczynnik sztywności przegubu Współczynnik tłumienia przegubu |
Parametry miniaturowego bezszczotkowego przegubu z regulacją siły
| Model | F-1515-108 Miniaturowy bezszczotkowy przegub kontroli siły F-1515-214 Miniaturowy bezszczotkowy przegub kontroli siły |
|---|---|
| Waga | 45 g |
| Wymiary | 34,8 × 23,1 × 23,3 mm |
| Przełożenie | F-1515-108: 1:108 F-1515-214: 1:214 |
| Maksymalny moment obrotowy (wartość idealna) | F-1515-108: 0,76 Nm F-1515-214: 1,498 Nm |
| Maksymalny moment obrotowy (wartość rzeczywista, moment zgodny z kierunkiem prędkości obrotowej) | F-1515-108: 0,49 Nm F-1515-214: 0,86 Nm |
| Maksymalny moment obrotowy (wartość rzeczywista, moment przeciwny do kierunku prędkości obrotowej) | F-1515-108: 1,37 Nm F-1515-214: 3,1 Nm |
| Maksymalna prędkość obrotowa | F-1515-108: 23 rad/s F-1515-214: 11 rad/s |
| Maksymalny prąd linii | 4,76 A |
| Częstotliwość komunikacji sterującej | 1000 Hz |
| Metoda komunikacji | High Speed Unibus |
| Enkoder | Enkoder absolutny położenia wirnika |
| Zakres temperatury pracy | Od -20°C do 60°C |
| Stopień ochrony IP | / |
| Napięcie robocze | 12–24 V |
| Informacje zwrotne z silnika | Moment obrotowy Kąt Prędkość kątowa Temperatura |
| Polecenia sterujące silnikiem | Moment obrotowy Kąt Prędkość kątowa Sztywność Tłumienie |
Dokumenty i bezpieczeństwo.
Do pobrania
Producent i podmiot odpowiedzialny w UE
Hangzhou Yushu Technology Co., Ltd.
Fengda Creative Park 88 / Bud. 1, p. 3
310051 Hangzhou
Chiny
0571-56716562
sales_global@unitree.cc
QUADRUPED ROBOTICS GmbH
Ringstrasse 66
51371 Leverkusen
Niemcy
info@quadruped.de
Dostawa
Kurierem z magazynu dystrybutora w Polsce, w zaplombowanym opakowaniu producenta. Roboty i zamówienia od 1000 zł wysyłamy za darmo. Od ręki: wysyłka w 24 h, dostawa zwykle w 2 dni. Przy produktach na zamówienie termin podamy w odpowiedzi na zapytanie.
Płatność
Zamówienia do 20 000 zł opłacisz od razu BLIK-iem, Przelewy24 albo kartą. Przy wyższej kwocie płacisz zwykłym przelewem na fakturę proforma. Wysyłamy po zaksięgowaniu wpłaty.
Zwroty i gwarancja
Osoba prywatna i jednoosobowa firma mają 14 dni na zwrot bez podania przyczyny. Gwarancję producenta obsługujemy razem z dystrybutorem. Szczegóły w regulaminie, a zwrot zgłosisz online.
Porozmawiajmy
Napisz, czego potrzebujesz: modułu, programowania robota, wynajmu albo zakupu robota. Odpowiemy i zaproponujemy kolejny krok.
- contact@botversity.ai
- Lokalizacja
- Kraków, Polska
- Odpowiadamy
- zwykle w 1 dzień roboczy